logo

제품 세부 정보

Created with Pixso. 집 Created with Pixso. 상품 Created with Pixso.
IMU 가속도계 지로
Created with Pixso.

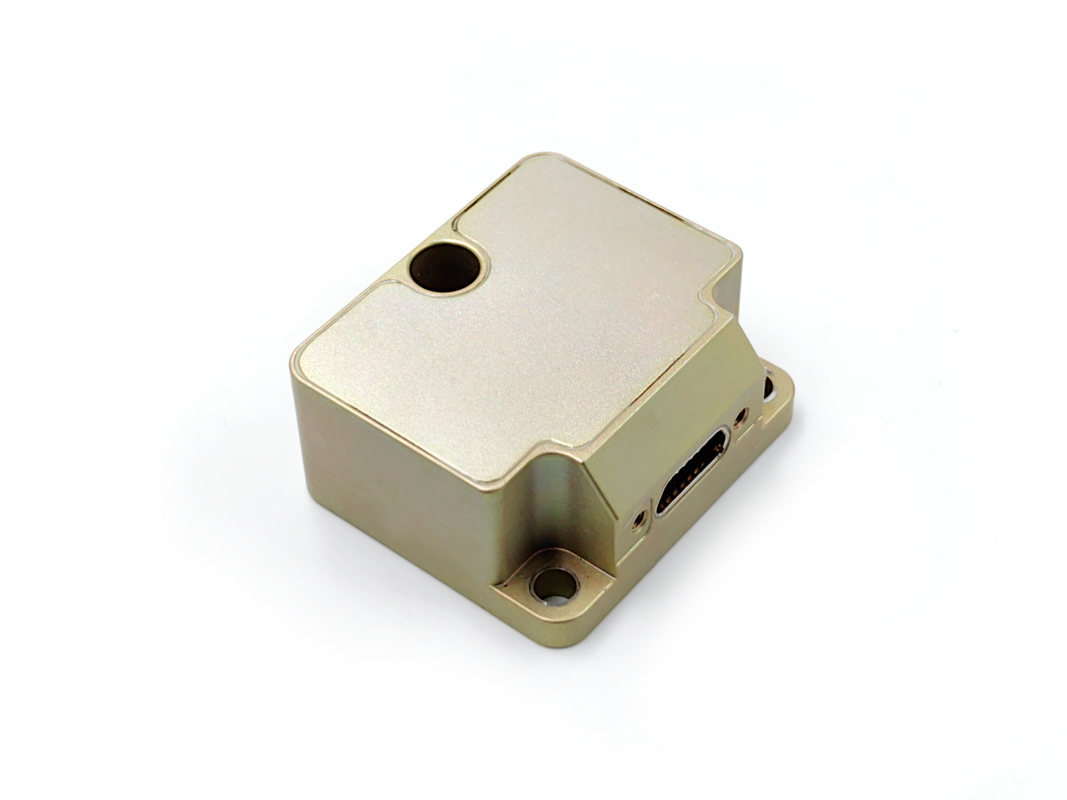
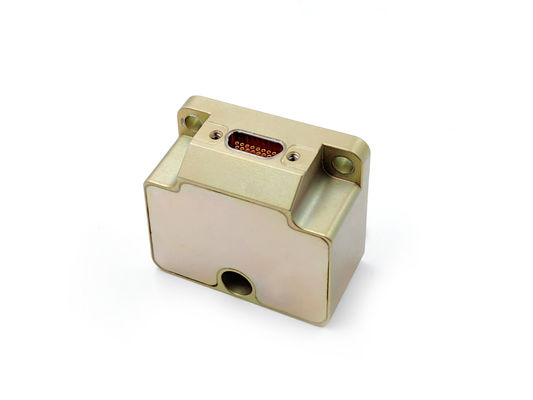
드론 제조업체를 위한 저소음 MEMS IMU

드론 제조업체를 위한 저소음 MEMS IMU

브랜드 이름: Firepower
모델 번호: IMU6-1A
모크: 1
지불 조건: t/t, l/c
공급 능력: 1000pcs
자세한 정보
원래 장소:
중국
실행 바이어스 안정성 (@ Allan 분산):
0.1°/h
지로 범위:
±400o/s
각도 임의의 산책:
0.15°/√h
가속도계 범위:
± 30
가속도계 바이어스 안정성:
0.05mg
3 dB 대역폭:
200Hz
포장 세부 사항:
나무로 된 통
공급 능력:
1000pcs
강조하다:

15 킬로그램 1 주축 턴테이블

,

1 주축 턴테이블 22V

,

1 주축 턴테이블 50Hz

제품 설명
드론 제조업체의 저소음 MEMS IMU
주요 기술 매개 변수
자이로스코프 사양
매개 변수 단위 IMU6-1 IMU6-1A IMU6-1B IMU6-1C
측정 범위 (개인화) °/s ±400 ±400 ±400 ±2000
실행중의 편차 안정성 ((@ 앨런 변동) °/h 0.3 0.1 0.05 1
편향성 안정성 @10s (10s 평평, 1σ, 실온) °/h 3 1 0.5 6
전체 온도에서 편향성 안정성 °/h 10 3 2 18
각형 무작위 걸음 °/√h 0.15 0.1 0.02 0.3
편차 반복성 (1σ) °/h 1 0.5 0.3 2
편차 가속도 민감도 °/h/g 1 1 1 2
스케일 인자 비선형성 (Scale Factor Non-Linearity) ppm 150 150 150 300
스케일 요인 반복성 (1σ) ppm 20 20 20 100
부적절함 ° ±0.05 ±0.05 ±0.05 ±0.05
3 dB 대역폭 Hz 250 200 150 250
액셀로미터 기술 지표
매개 변수 단위 IMU6-1y-1 IMU6-1y-2 IMU6-1y-3 IMU6-1y-4
측정 범위 (개인화) g ±10 ±30 ±50 ±80
운행 중 편향성 (알란 변동 @ 25 °C) mg 0.02 0.05 0.1 0.2
편향성 안정성 @10s mg 0.05 0.2 0.5 1
전체 온도에서 편향성 안정성 mg 1 3 5 15
각형 무작위 걸음 m/s/√h 0.001 0.002 0.005 0.01
편차 반복성 ((1σ) mg 0.1 0.5 1 2
스케일 요인 반복성 (1σ) ppm 200 200 200 200
스케일 인자 비선형성 (Scale Factor Non-Linearity) ppm 50 100 200 300
부적절함 ° ±0.05 ±0.05 ±0.05 ±0.05
3 dB 대역폭 Hz 100 100 100 100
기울기 각 사양 (전산으로 구성되지 않습니다, 선택)
매개 변수 단위 IMU6-1y-x
측정 범위 (개인화) g ± 17
편차 안정성 (1초 평형) mg 0.5
무작위적으로 걷는 것 m/s/√h 0.08
스케일 인자 비선형성 ppm 100
전기 특성
매개 변수 단위 IMU6-1y-x
전압 V 5
전력 소비 W 2
리플 mV 100
환경적 적응력
매개 변수 단위 IMU6-1y-x
작동 온도 °C -45~85
저장 온도 °C -55~105
진동 -- 10~2000Hz,60.06g
영향력 -- 1000g,00.1ms
다른 사양
매개 변수 단위 IMU6-1y-x
무게 g 55±5
MEMS IMU완전히 통합된 시스템입니다.자이로스코프, 가속도계, 기울기계, 온도 센서 및 처리 전자. 그것은실시간 3축 각속도, 가속도 및 기울기 측정오류 보완을 통해 데이터를 출력합니다.RS-422쉽게 통합 할 수 있습니다.항공우주, 국방 및 자율주행 차량 탐사이 IMU는STIM300을 직접 대체하는 것가혹한 조건에서도 안정적이고 안정적인 성능을 제공합니다.
윤곽 그림
Low-Noise MEMS IMU outline drawing